

rplidar-ros2 示例应用程序为 2D 激光扫描仪 RPLIDAR A1/A2/A3/S1/S2/S3 提供基本的设备处理功能。
rplidar-ros2 的管道流程
下图展示了 rplidar-ros2 示例的管道。该示例应用程序从 rplidar SDK 获取驱动数据,然后发布 /scan 话题。

图:rplidar-ros2 管道
rplidar-ros2 管道中使用的 ROS 话题
| ROS 话题 | 消息类型 | 发布/订阅者 | 描述 |
|---|---|---|---|
/scan | sensor_msgs::msg::LaserScan | 由 rplidar-ros2 发布 | /scan 话题发布来自 RPLIDAR 的激光扫描数据。 |
前提条件
- 您已按照为运行示例应用程序设置环境完成 Set up the device。
- 连接 RPLIDAR A3M1 的电源和 USB 端口。
运行开箱即用的 rplidar-ros2
- 要在设备上设置 QIR SDK 和 ROS2 环境并运行
rplidar-ros2,请启动终端并运行以下命令:
- 要查看话题输出,请运行以下命令:
- RViz 可视化截图如下
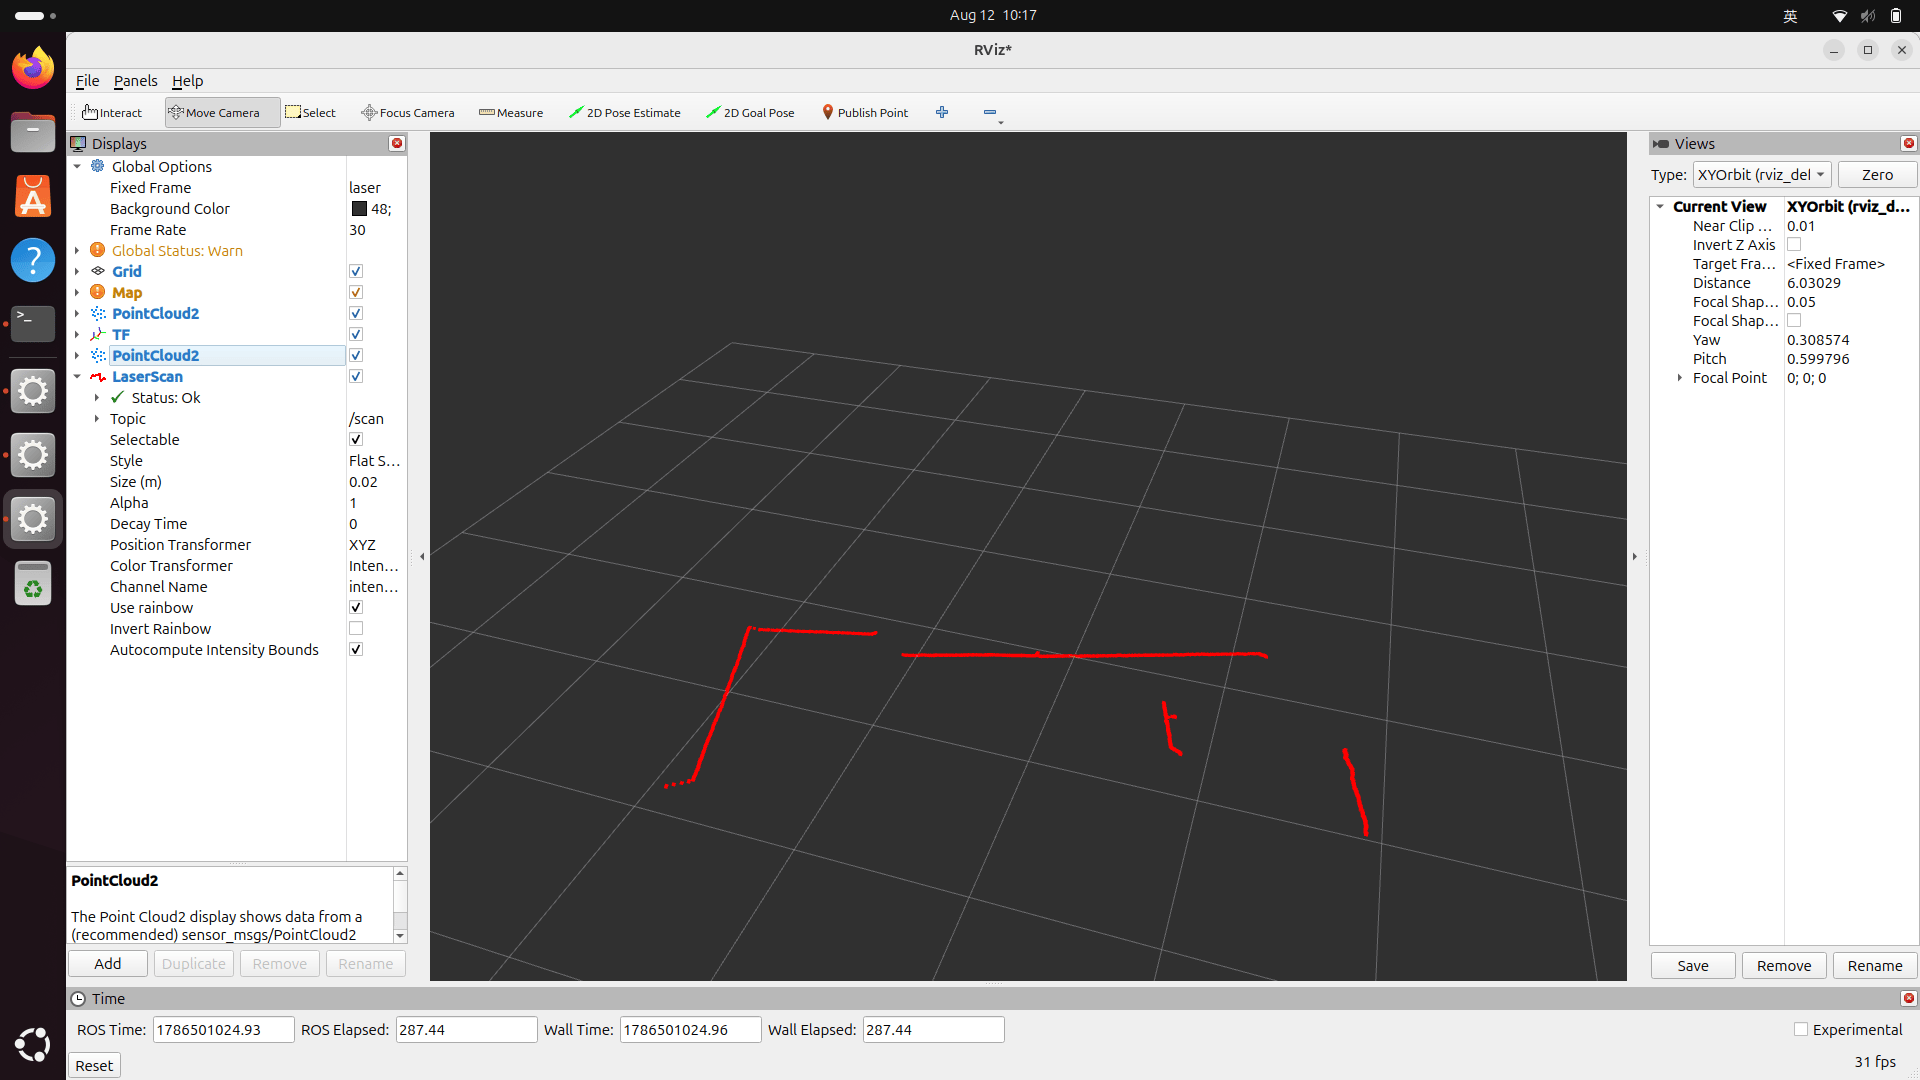
图:RViz 上的可视化