

从数据集到实时 NPU 推理的每一条命令:YOLOv8n 微调、QAIRT A16W8 量化以及在 IQ-8275 EVK 上运行的常驻 C++ 守护进程。9 步,无捷径。
无需 QAIRT 工具链,无需 C++。在平台上训练,下载一个二进制文件,即可在 IQ-8275 EVK 上获得 2 毫秒的 NPU 推理。用时不到两小时。
从第一张照片到在 IQ-8275 EVK 上进行实时 NPU 推理:涵盖每一个设计决策、失败、修复与基准测试。从零开始的 CNN、YOLOv8n 微调与 Edge Impulse 的对比,所有路径最终都收敛到 2 毫秒。
在 Qualcomm Dragonwing IQ9-EVK 上构建一个 LLM 应用程序,用于检查本地状态、选择动作、执行工具并对结果作出反应。
将 IQ9-EVK 设置为本地 Arm 开发和内核构建机器。
使用 AI Hub 对 YOLO 深度模型进行量化,编译为 QNN DLC/context,通过常驻的 C++ QNN 应用程序运行,并使用 Python/OpenCV 显示实时 USB 摄像头深度叠加。
将 30 亿参数的视觉-语言-动作模型 Pi0.5 从下载到机器人动作的整个过程完全在 IQ-9075 EVK 的 Hexagon NPU 上完成——1.1 秒的动作块,4.3× 实时,无 CPU 回退。
使用 AIMET W4A16 量化 Nemotron Nano,在 Qualcomm AI Hub 中编译,并通过 Genie/QnnHtp 在 IQ-9075 EVK 上运行。
构建两个 OSTree 镜像,只刷写一次,然后通过空中方式将运行中的 IQ-8275 EVK 迁移到新版本,具备回滚安全性和 8 MB 的增量更新。
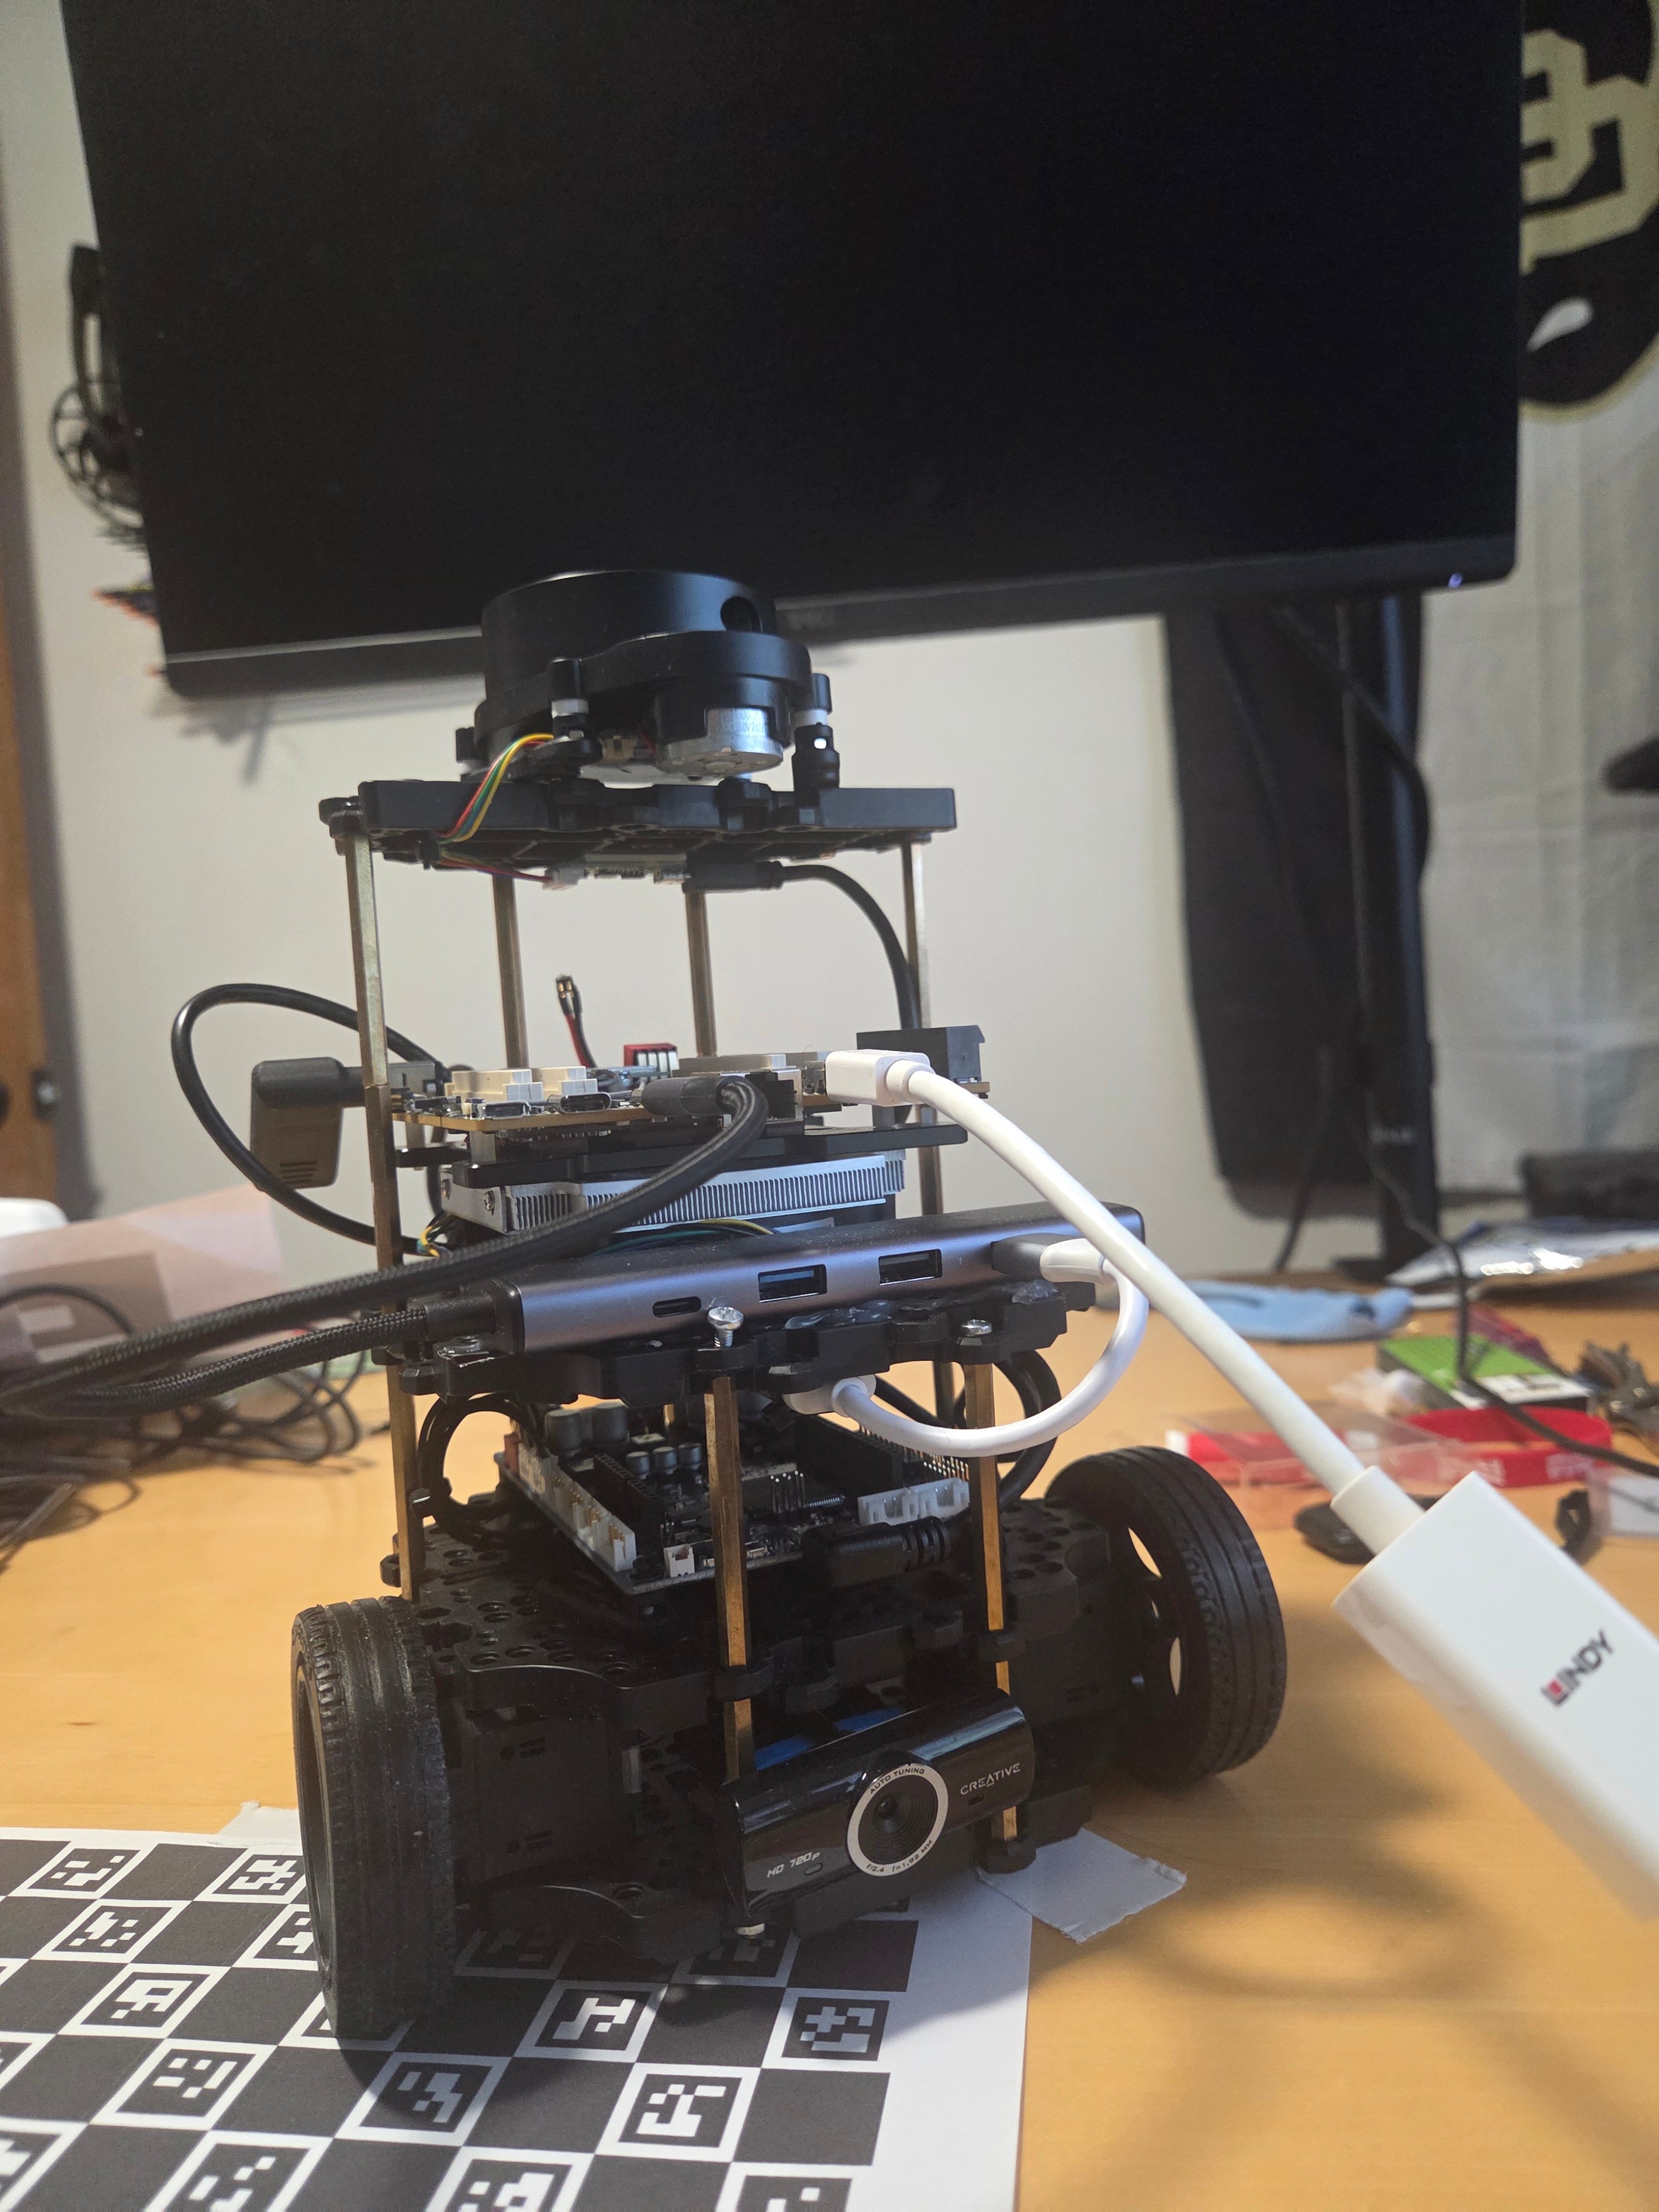
在 Dragonwing SBC 上启动 TurtleBot3 Burger,使用 Cartographer SLAM 构建地图,并通过 Nav2 自动驾驶,全部基于 ROS 2 Jazzy。
使用 libqcperf 在 Qualcomm Ubuntu 上以编程方式获取实时 NPU 利用率数据,包括通过 FastRPC 获取的 Q6、HVX、HMX 及时钟指标。
从源代码构建 LiteRT-LM,并在 Dragonwing IQ-8275 的 Hexagon NPU 上运行 Google 的 Gemma-4 E2B,从 Ubuntu 原型到 Qualcomm Linux 生产镜像。